为什么两个门限,比一个门限更稳?|引脚电路 10
封面为 AI 辅助概念插画;电路工作过程以正文动画为准。
假设输入电压在某条门限附近上下抖动,接收端会怎样判断?如果上升和下降都使用同一门限,微小噪声可能导致反复翻转。施密特触发器引入的迟滞,就是为了让判断保留一点历史。
动画使用非反相施密特模型,非芯片仿真、非硬件实测。上门限 0.65、下门限 0.35 都是归一化教学值,不是某芯片规格;时间已放慢。
单门限容易来回改口
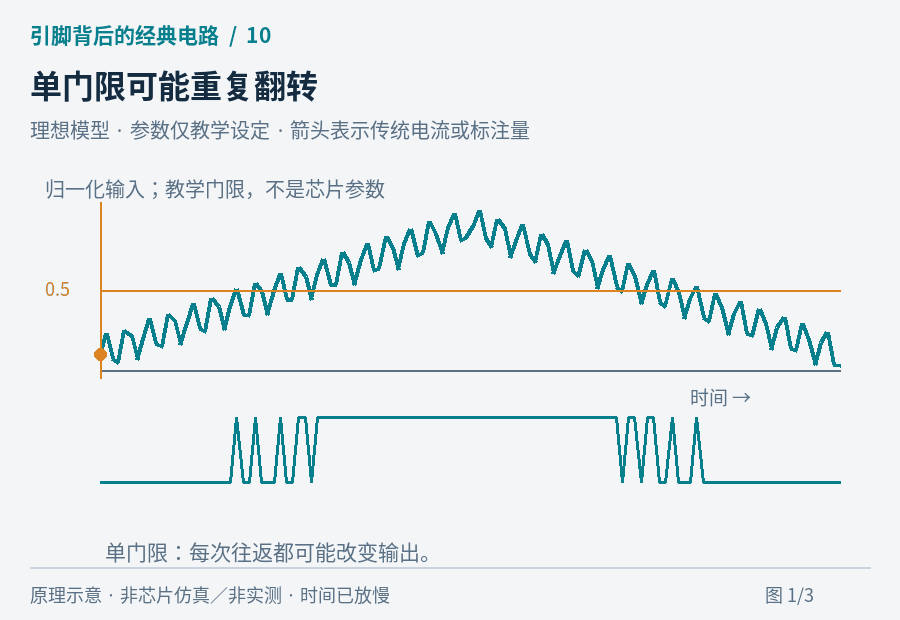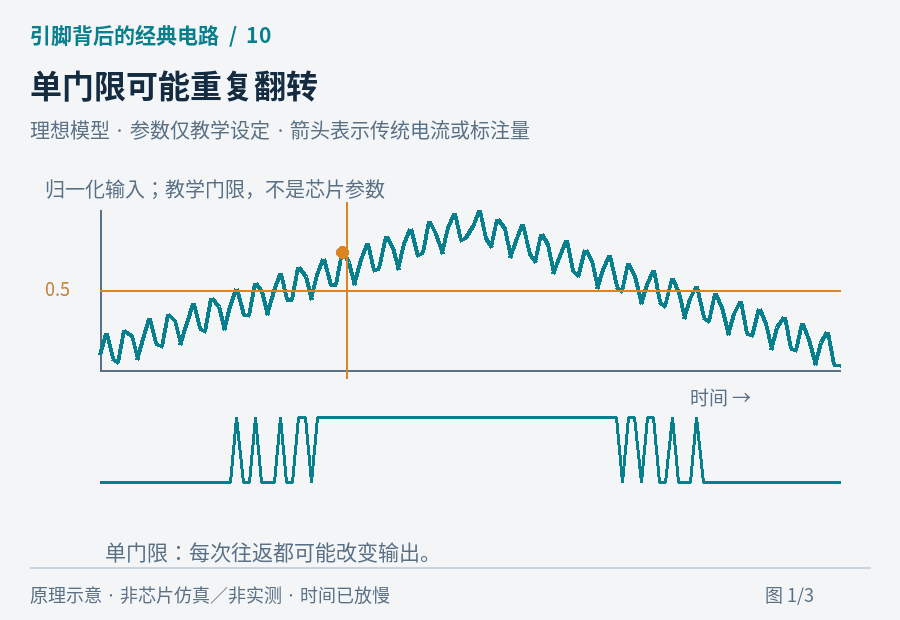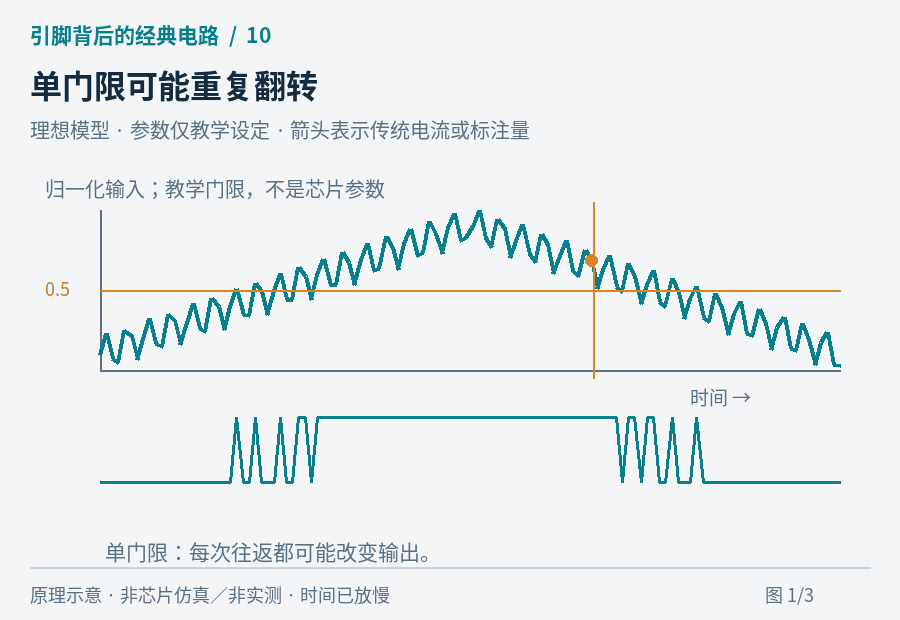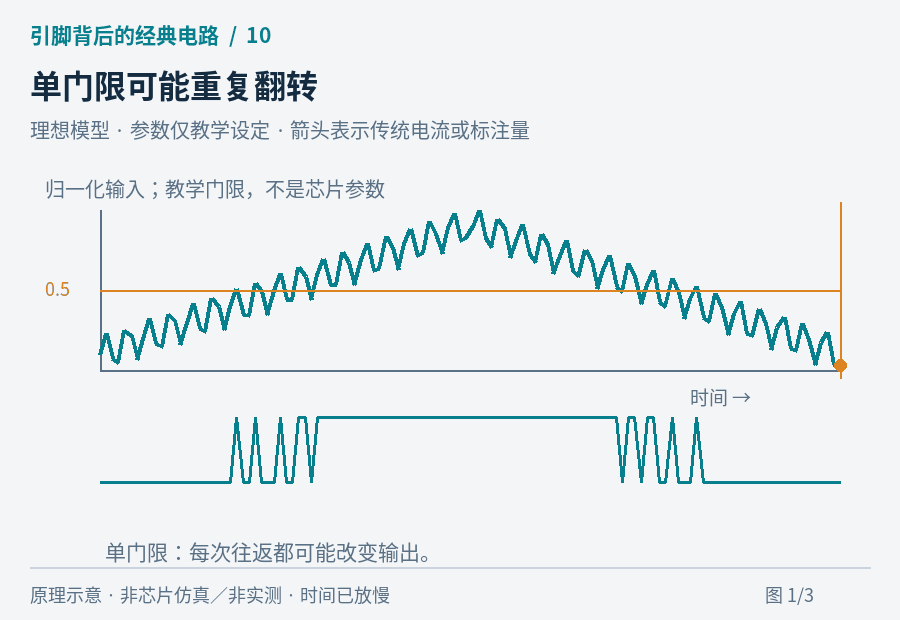
把一个缓慢变化的信号叠加少量噪声,画在单一门限附近。每次向上跨过门限,模型输出高;向下跨过,又输出低。输入整体只想完成一次变化,接收端却可能看见多次事件。
这张图是比较模型,不代表每一种普通 GPIO 都恰好只有一个门限。实际器件可能本来就具有迟滞,必须查看手册,不应凭“数字输入”四个字猜结构。
根据当前状态选择下一道门
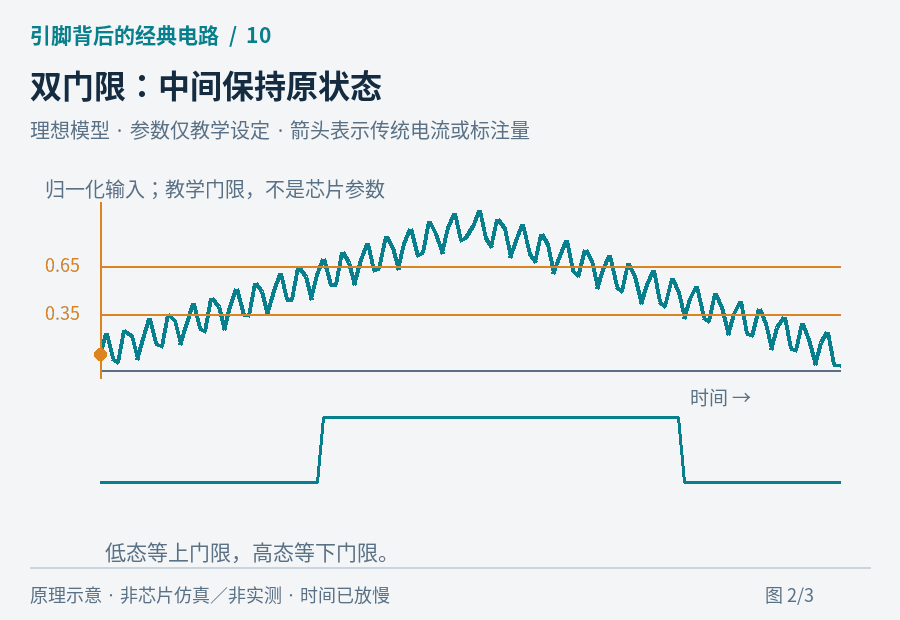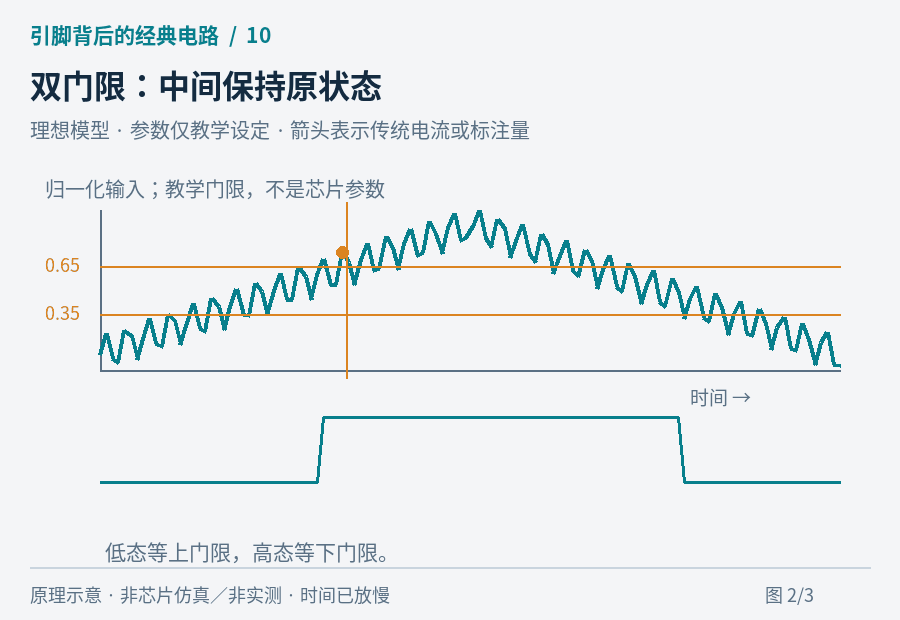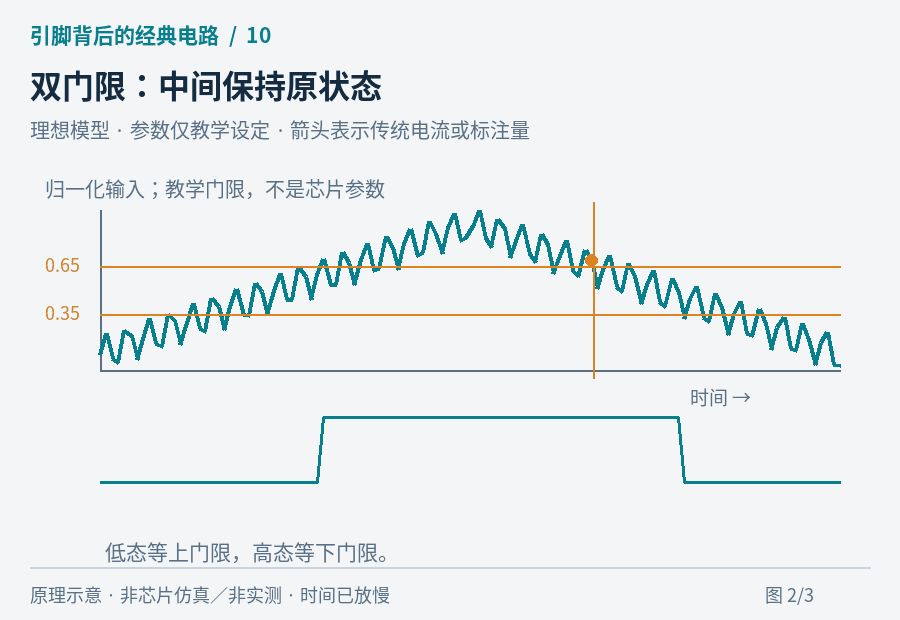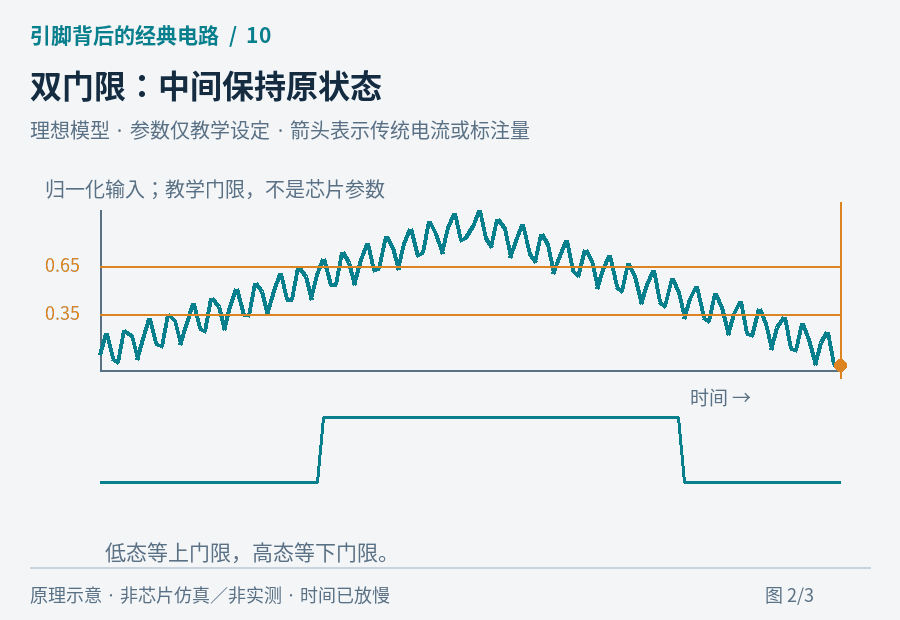
对于本课非反相模型:当前输出低时,输入必须升到上门限,才切到高;当前输出高时,要降到下门限,才切回低。在两个门限之间,输出保持之前的状态。
所以同样一个中间输入电压,可能对应两种输出,取决于之前从哪一侧进入。这不是读数出错,而是迟滞的设计目的。
图中上门限与下门限之差,就是模型的迟滞宽度。真实手册通常会分别给门限和迟滞的条件与范围,不能把动画里的比例直接套到 3.3V 输入上。
它能整理边沿,不是删除一切干扰
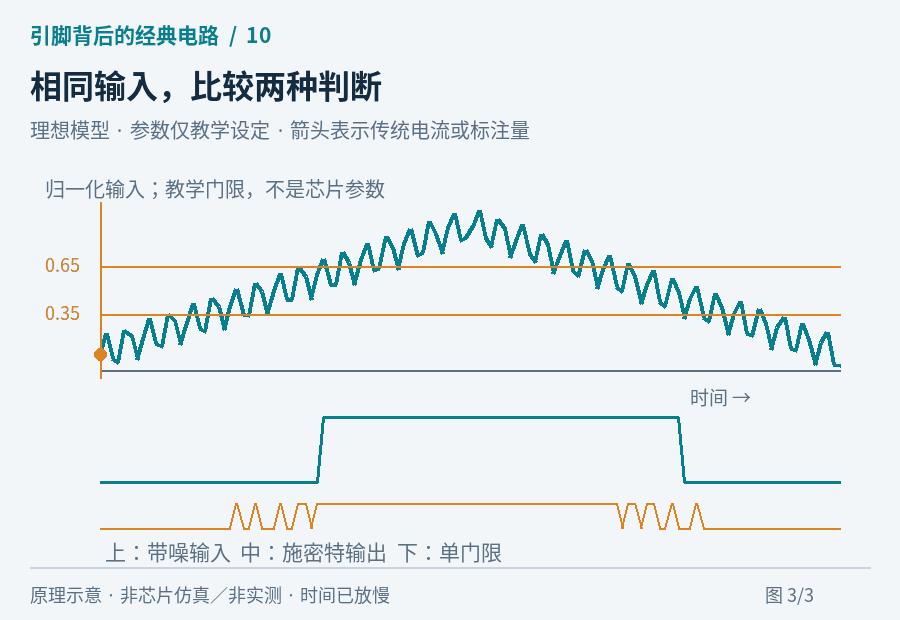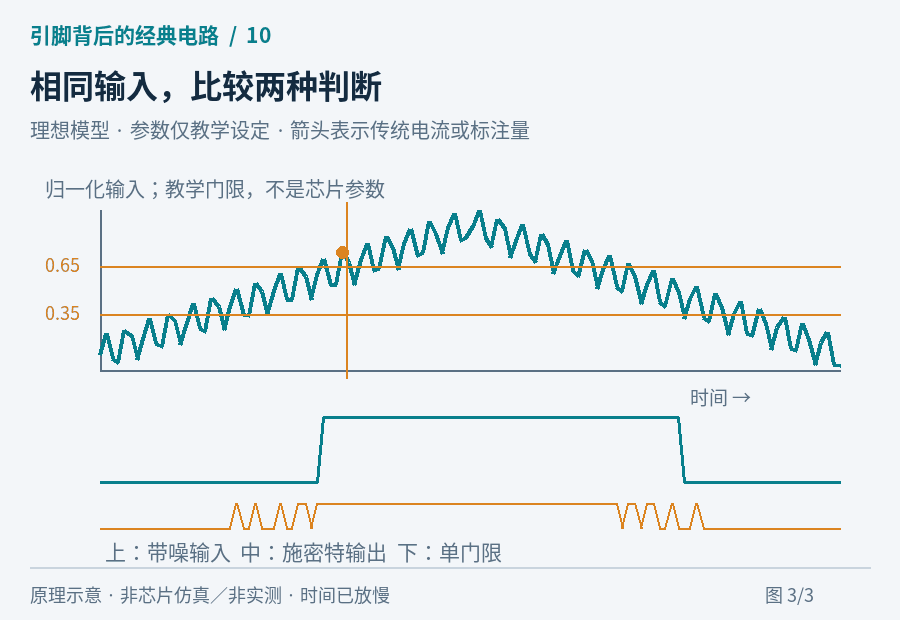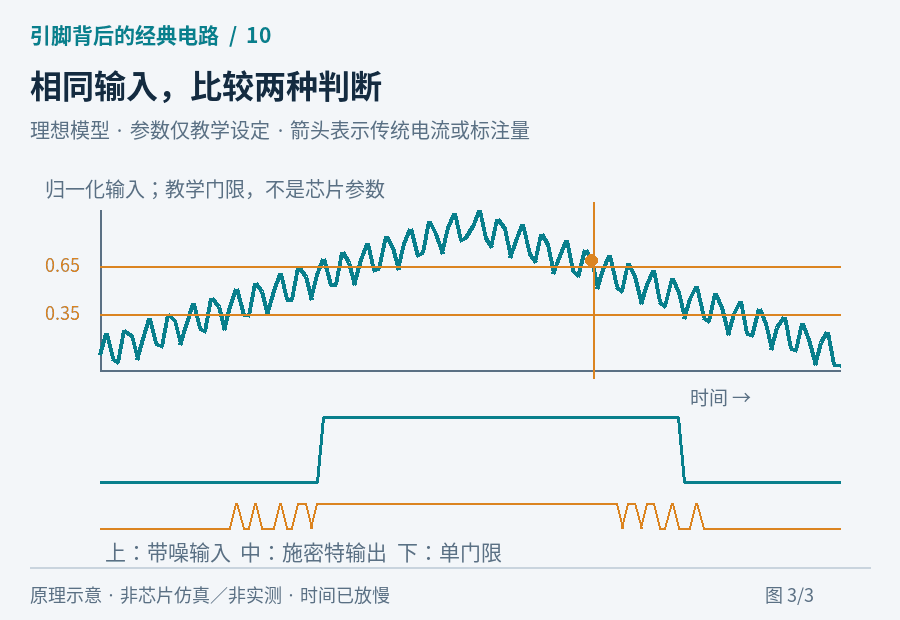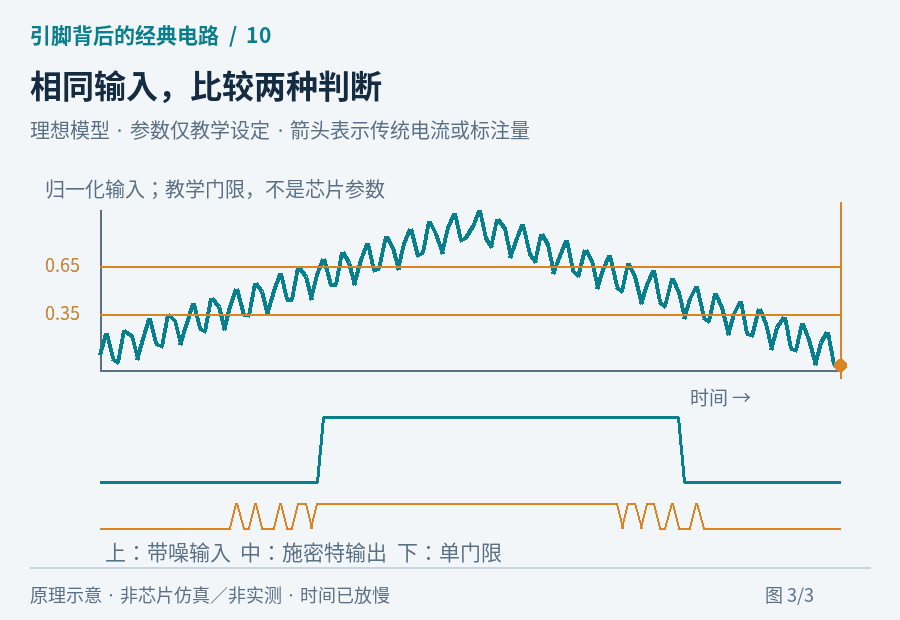
对没有跨越另一门限的小幅回摆,输出可以保持稳定。但如果噪声足够大,来回跨过上下两个门限,施密特触发器仍然会多次切换。因此它不是“任何按键接上就自动完美消抖”。
机械触点可能完整地开合多次,每次从接近电源走到接近地,足以穿越两个门限。这时还需要恰当的 RC、软件确认或其他消抖方法,并检查短按响应。
也要区分非反相与反相器件。二者都可以有迟滞,但输出极性不同;接收的是同一条上升输入,最终输出未必都上升。
适配后级,也要看器件类型
具有完整施密特输入特性的器件,与仅在输入端提供部分迟滞的器件,可能有不同的输入边沿约束。不能泛化成“只要写了施密特,就允许任意慢的输入”。本文引用的具体缓冲器能力应按其手册条件理解。
同时还需检查供电、输入电压范围、输出电平以及下一器件的门限是否兼容。边沿整理正确,不代表所有电气条件也已经匹配。
看完再猜
输入停在两个门限之间,为什么不能只靠当前电压唯一判断输出?因为还需要知道模型原来的状态。迟滞把“现在的输入”和“过去的输出”一起用于决策。
资料:TI Understanding Schmitt Triggers、TI SN74LVC1G17 非反相施密特缓冲器。
发现更多好玩的开源项目
专注 Arduino、开源硬件、端侧 AI 和值得收藏的开发者工具。
长按二维码关注「GitStar」
所有动画为教学原理示意,非芯片仿真、非硬件实测。网页发布:2026-09-22。