四只开关,怎样让电机正反转?|引脚电路 12
封面为 AI 辅助概念插画;电路工作过程以正文动画为准。
单只低侧开关能控制接通时间,却不能轻易交换电机两端的极性。把四只开关摆成两条桥臂,把电机接在两个中点之间,就得到常见的 H 桥。
GIF 是四开关 H 桥的逻辑与路径示意,非芯片仿真、非电机实测。高侧驱动、体二极管、寄生和机械响应作了简化,时间已放慢;不是直接接线施工图。
对角接通,改变两端电压
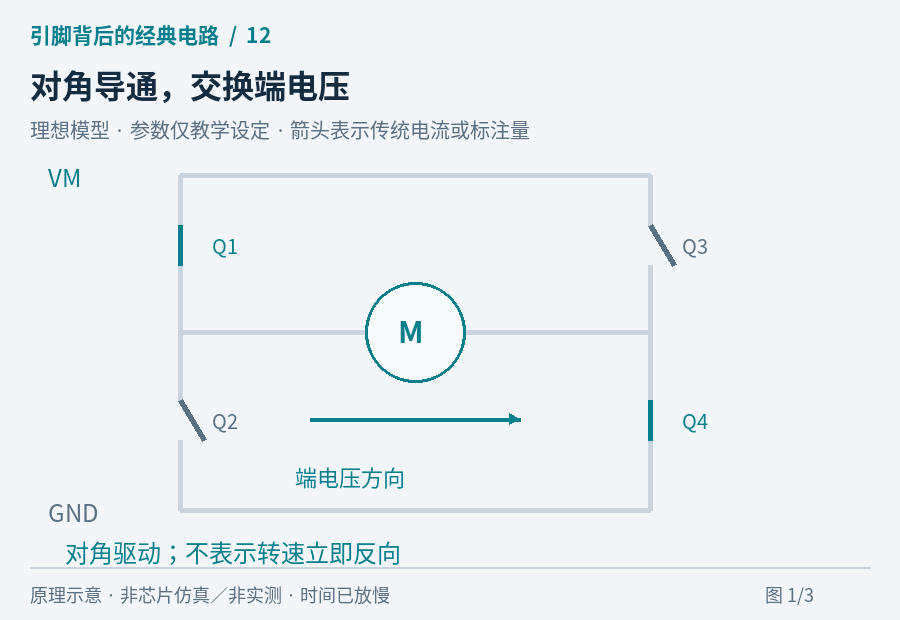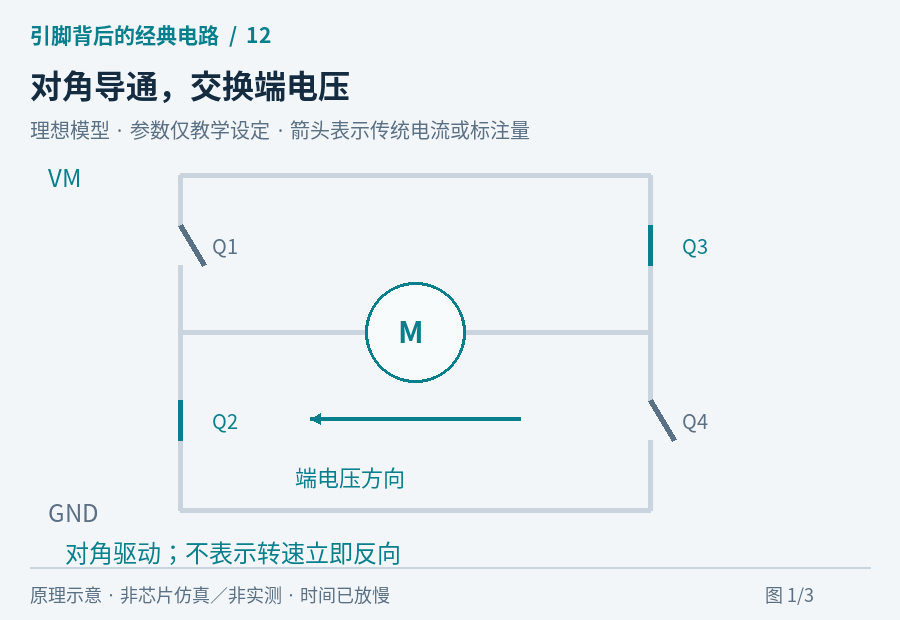
把左上、左下记作 Q1、Q2,右上、右下记作 Q3、Q4。接通 Q1 与 Q4,电机左端接近正电源、右端接近地;改为 Q3 与 Q2,两端电压方向反过来。
这里的“正转”和“反转”只是针对接线的约定。对正在运动的真实电机,端电压反向不代表电流和机械转速立即反向:电感、反电动势和转动惯量都会参与过程。
因此动画用箭头标注的是施加电压的方向,不用瞬间反转的叶片冒充真实转速响应。
最危险的是同一桥臂上下同时通
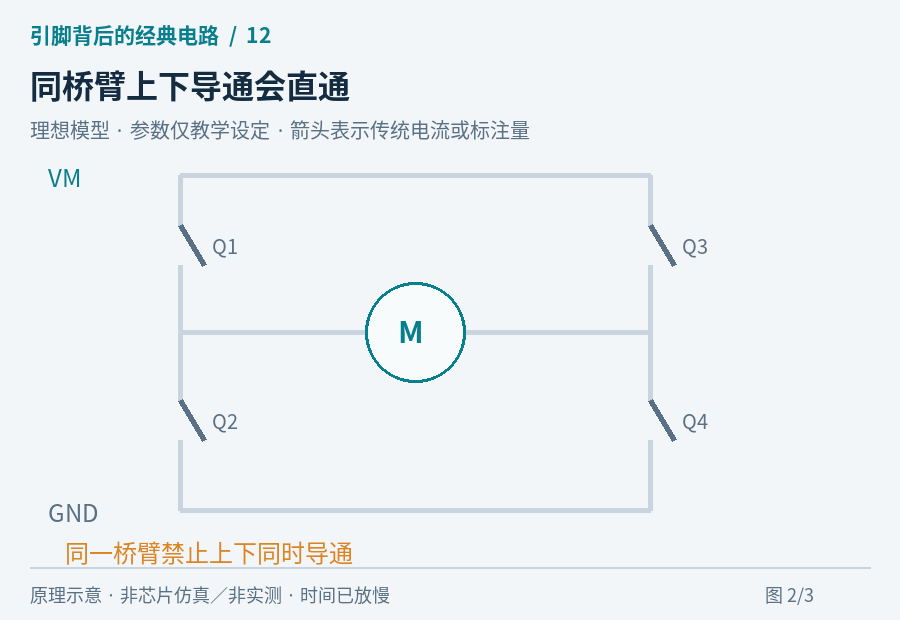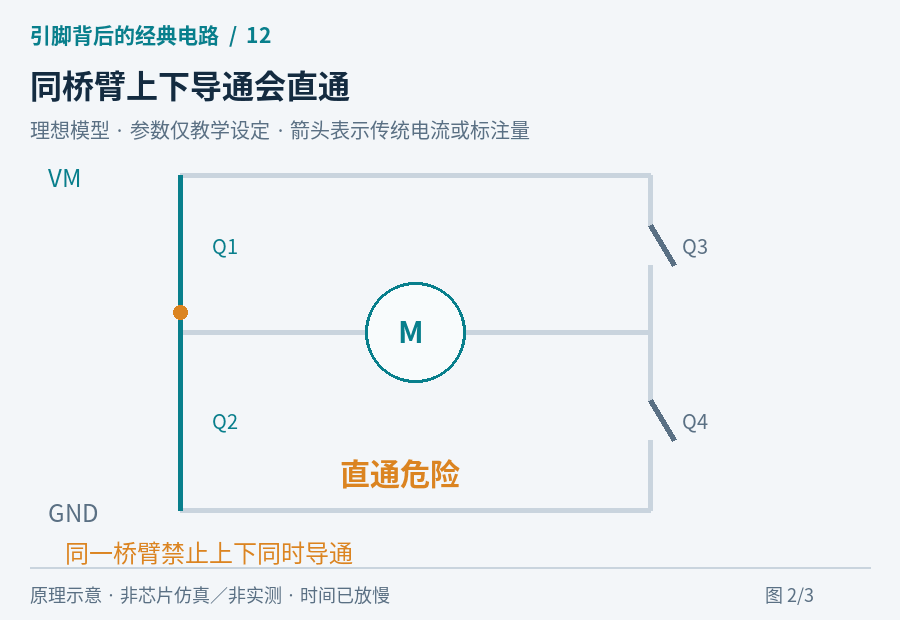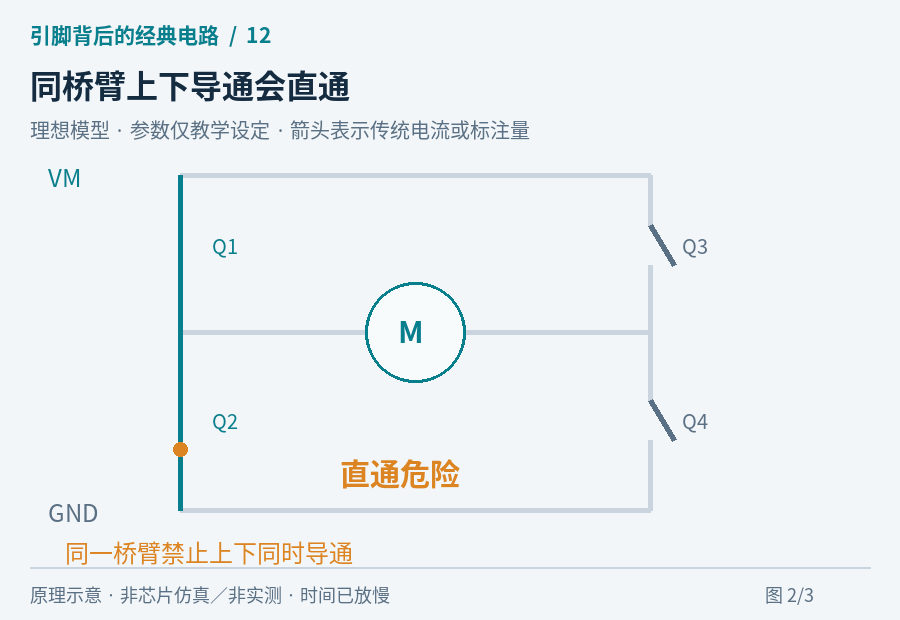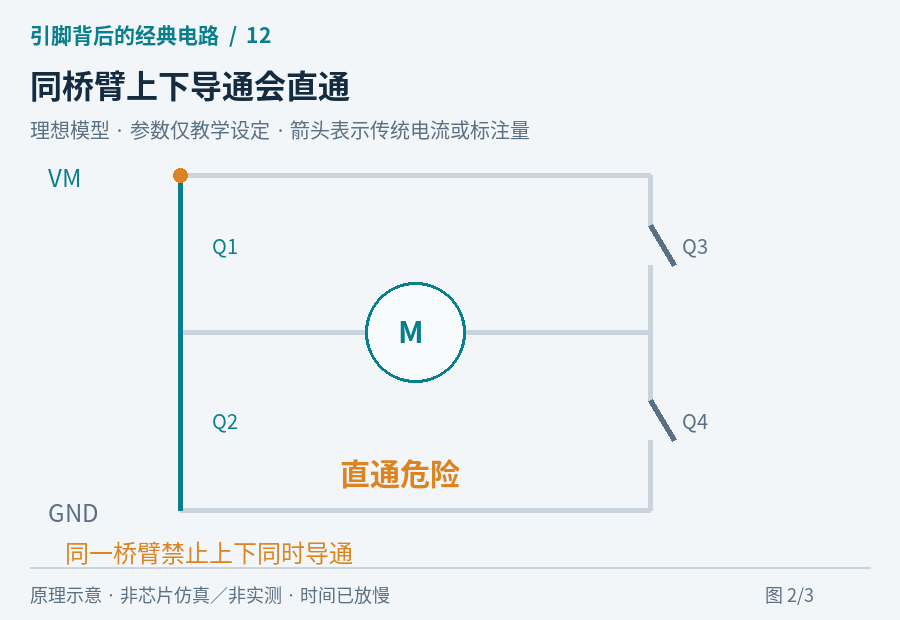
如果 Q1 与 Q2 同时接通,电源到地形成一条不经过电机的通路;右桥臂也一样。这叫直通,可能产生很大的电流。动画用橙色标出这一故障路径,不能把它作为正常运行状态。
为了降低换向过程中的交叠风险,驱动设计常需要先关断,再留出合适死区,随后接通另一只器件。真实关断并非瞬时,还涉及栅极电荷、传播延迟和温度变化,死区不能直接照搬动画的时间。
集成驱动器可能内部提供相应控制与保护,但不能由此假定任意分立 H 桥也具备这些能力,更不能把过流保护当成允许反复短路的功能。
停止,也有不同方式
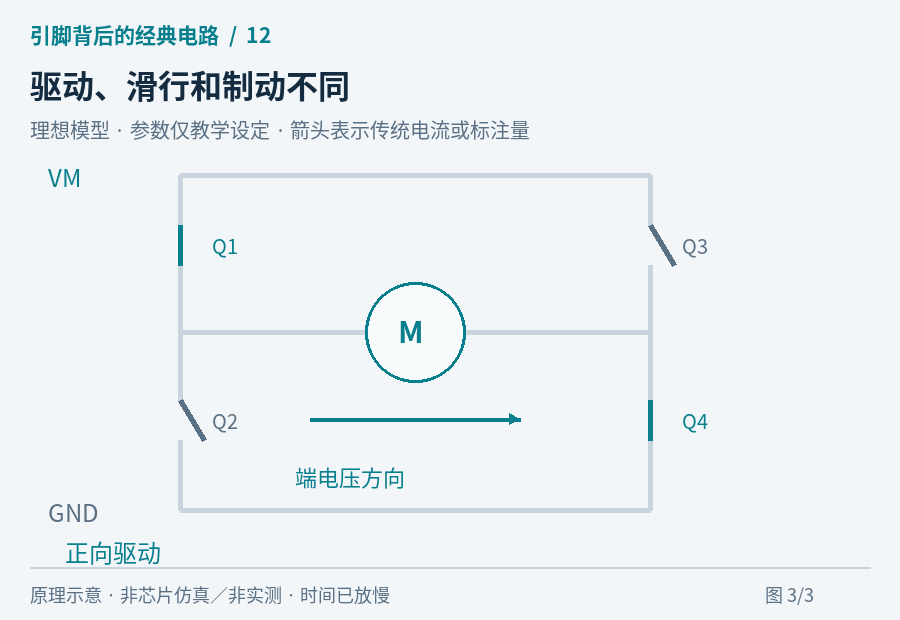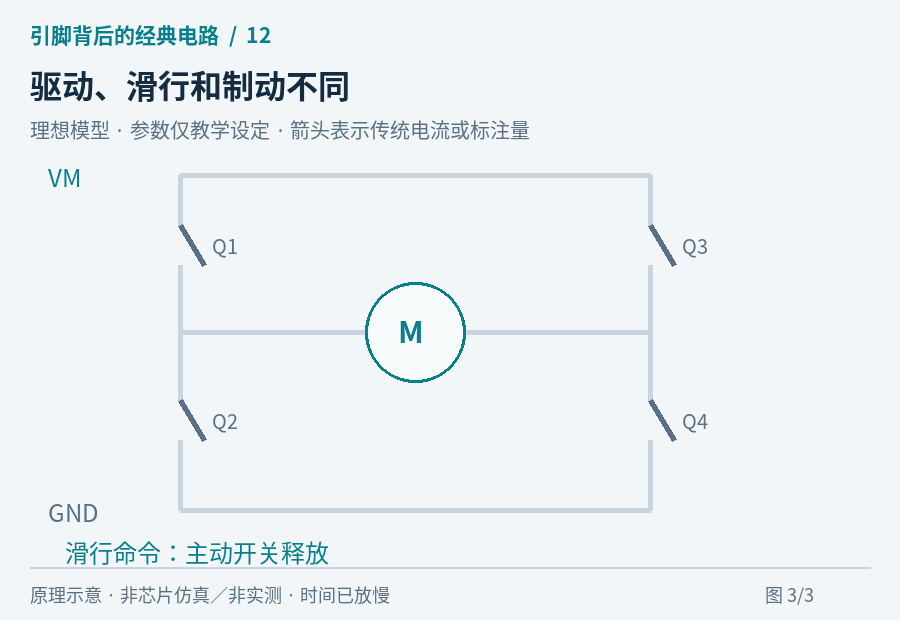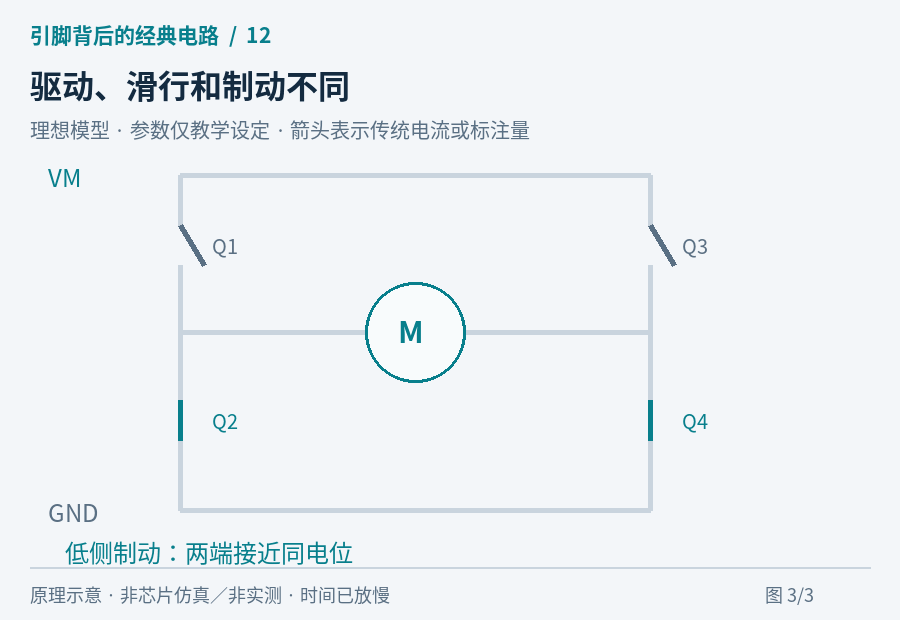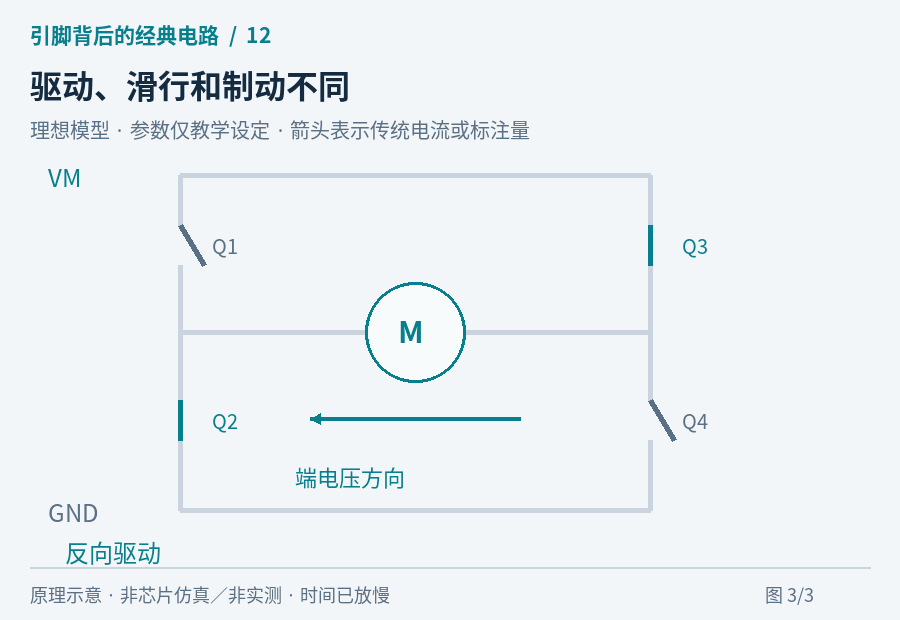
所有主动开关释放,通常对应高阻输出的滑行命令;把电机两端接到同一电位,则可形成某种制动路径。但电感电流仍要连续,实际会经过二极管或受控开关流动,具体衰减方式取决于驱动器与时序。
以 DRV8833 的单桥输入表为例,在正常使能条件下,00 对应滑行,01/10 对应两个方向,11 对应制动。这个表是具体芯片的接口语义,不能当作所有 H 桥通用标准。
第三张图只解释桥输出连接,不预测制动距离或机械停止时间。快衰减、慢衰减说的是绕组电流的衰减机制,也不能直接等同于某个固定转速下降值。
还需要考虑回到电源的能量
电机不是单向消耗电能的电阻。在某些减速和换向状态下,能量可能返回供电侧,抬高母线电压。电源能否吸收、储能电容是否足够、是否需要额外钳位,都需要结合实际系统评估。
这也是为什么“电机能转”远远不等于驱动系统已经完成验证。电流限制、供电去耦、散热、启动堵转和故障恢复都属于完整设计。
看完再猜
为什么换方向不只是把两个 GPIO 的值交换?因为还要保证转换过程中没有直通,并处理尚未消失的电流和机械能量。
十二课走到这里,可以用一条主线串起来:引脚给出意图,驱动电路建立路径,储能器件决定变化过程,输入电路再把现实反馈给程序。先看路径和条件,再看代码,很多“奇怪现象”就能拆开理解。
资料:TI DRV8833 数据手册:桥控制、衰减模式及供电设计。
发现更多好玩的开源项目
专注 Arduino、开源硬件、端侧 AI 和值得收藏的开发者工具。
长按二维码关注「GitStar」
所有动画为教学原理示意,非芯片仿真、非硬件实测。网页发布:2026-09-22。